- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
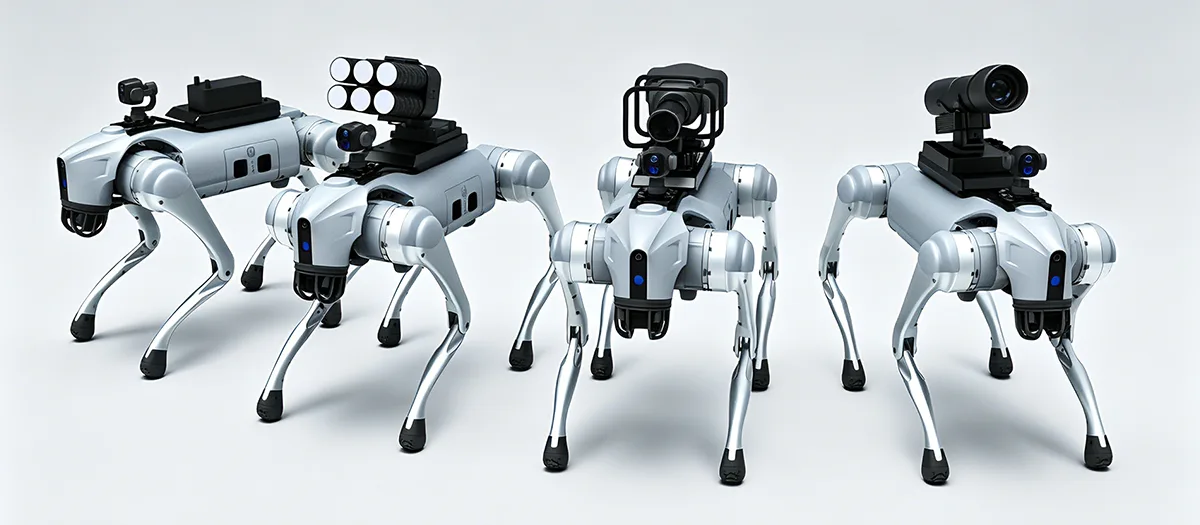
Что делает робота-собаку подходящей для сложных промышленных операций?
A Робот-собакаразработан для того, чтобы выйти за рамки ограничений обычных колесных мобильных роботов, когда промышленные задачи связаны с лестницами, склонами, неровной поверхностью, узкими проходами, мусором, туннелями или другой труднопроходимой местностью. Его ценность заключается в сочетании четвероногой мобильности, автономной навигации, восприятия окружающей среды, определения конкретных задач, модульного оборудования и непрерывной работы. Однако для промышленных пользователей одной только мобильности недостаточно. Практическая платформа также должна поддерживать стабильное движение, сбор данных, интеграцию оборудования, управление батареями, техническое обслуживание и работу в определенных условиях окружающей среды. Это делает архитектуру платформы и планирование приложений центральными для успешного развертывания при проверке, мониторинге инфраструктуры, интеллектуальном производстве, экстренной поддержке и других профессиональных сценариях эксплуатации.
Оглавление
Щелкните раздел, чтобы перейти непосредственно к соответствующему техническому обсуждению.
- 1. Что характеризует промышленного четвероногого робота?
- 2. Что делает мобильность на ногах полезной на труднопроходимой местности?
- 3. Какие автономные функции улучшают производственную деятельность?
- 4. Какую роль играет мультисенсорное восприятие?
- 5. Какие задачи контроля может выполнять четырехместная платформа?
- 6. Что может добавить к платформе модульное оборудование?
- 7. На какие условия должна быть рассчитана платформа?
- 8. Как четвероногие роботы могут уменьшить воздействие на сложные рабочие зоны?
- 9. Как следует интегрировать оборудование и датчики?
- 10. Что должны оценить покупатели перед выбором платформы?
- 11. Как выглядит структурированный процесс развертывания?
- 12. Каково будущее направление промышленной четвероногой робототехники?
- 13. Часто задаваемые вопросы
Что характеризует промышленного четвероногого робота?
Промышленный четвероногий робот — это мобильная роботизированная платформа, построенная на движении ног, а не колес или гусениц. Его четырехлапая конструкция позволяет ему преодолевать перепады высот и неровности грунта, неся при этом датчики, коммуникационное оборудование, вычислительное оборудование и другое оборудование для конкретного применения.
Определяющей особенностью является не просто появление четырех ног. Ценность четвероногой платформы заключается в координации движений, восприятия, контроля, силы, структуры и рабочего оборудования. Робот должен понимать свое окружение, корректировать свое движение, сохранять равновесие и выполнять определенный рабочий режим.
Эта системно-ориентированная конструкция отличает промышленные четвероногие платформы от простых машин с дистанционным управлением. Профессиональная платформа может поддерживать автономное планирование маршрута, обход препятствий, сбор данных, мониторинг оборудования и повторяемые процедуры патрулирования. Эти функции позволяют роботу участвовать в более широком рабочем процессе, а не действовать только как мобильная камера.
Мобильность ног Перемещение на четырех ногах позволяет платформе преодолевать лестницы, склоны, пропасти, неровные полы, рыхлый грунт и другие изменения местности.
Интеллектуальная навигация Восприятие, планирование пути, позиционирование и обход препятствий могут способствовать более автономному передвижению в сложных условиях.
Расширяемая платформа Модульные датчики и оборудование позволяют адаптировать одну и ту же роботизированную базу для различных задач контроля, мониторинга и промышленных задач.
Почему мобильность четвероногих меняет промышленную автоматизацию
Традиционные колесные роботы лучше всего работают на относительно предсказуемых поверхностях. Их эффективность может снизиться, если маршрут прерывают лестницы, траншеи, сыпучие материалы, поднятые пороги или неровная местность. Гусеничные системы могут обрабатывать некоторые сложные поверхности, но у них также есть ограничения в ограниченном пространстве и в условиях частых перепадов высот.
Движение ног решает проблему по-другому. Каждой ногой можно управлять индивидуально, что позволяет роботу размещать ноги в соответствии с рельефом местности. Это дает больше возможностей для поддержания баланса при движении в нестандартных условиях.
Для промышленного применения практической выгодой является доступ. Робот, который может перемещаться по большему количеству типов местности, потенциально может добраться до инспекционных точек, зон с оборудованием, туннелей, мастерских и других мест, где обычной мобильной платформе может потребоваться дополнительная инфраструктура.
- Движение на четвереньках поддерживает смену высот и неровную поверхность.
- Автономная навигация может снизить потребность в постоянном ручном рулевом управлении.
- Датчики предоставляют информацию об окружающей среде для задач движения и проверки.
- Модульные интерфейсы позволяют устанавливать различное оборудование для разных приложений.
- Сбор цифровых данных может связать полевые операции с последующим анализом.
Основной принципПромышленное четвероногое устройство следует оценивать как полноценную мобильную операционную систему. Мобильность важна, но восприятие, контроль, интеграция оборудования, мощность и функции обработки данных определяют, насколько полезной становится эта мобильность.
Что делает мобильность на ногах полезной на сложной местности?
Сложная местность — одна из самых очевидных областей применения четвероногой робототехники. Промышленные площадки могут содержать ступеньки, пандусы, траншеи, узкие проходы, завалы, грязные участки, неровные полы и перепады высоты поверхности. Платформа, предназначенная только для плоских полов, может потребовать дополнительной инфраструктуры или может оказаться недоступной для определенных участков.
Четвероногий робот может ставить и поднимать ноги индивидуально, что позволяет ему адаптировать положение тела при изменении местности. Это может поддерживать движение по склонам, ступеням, пропастям и неровным поверхностям, сохраняя при этом более стабильное взаимодействие между платформой и землей.
Лестницы и изменения высоты
Лестницы — простой пример местности, которая может бросить вызов колесным платформам. Каждое колесо должно поддерживать подходящий контакт с поверхностью, в то время как робот должен преодолевать повторяющиеся вертикальные изменения. Платформа на ножках может поднимать отдельные ноги и регулировать свое положение для перемещения между ступенями.
Точные возможности по-прежнему зависят от конструкции робота, геометрии ступенек, системы управления и условий окружающей среды. Важным инженерным моментом является то, что конструкция на ножках обеспечивает дополнительные возможности передвижения, которых нет у колес.
Наклоны и неровные поверхности
Промышленные условия часто включают наклонный бетон, гравий, рыхлую почву, илистой грунт, дренажные каналы или переходные поверхности. Четвероногие платформы могут адаптировать положение ног и положение тела в зависимости от изменения местности.
Стабильная работа зависит от сочетания механической конструкции, восприятия, алгоритмов управления походкой, тяги и баланса. Ноги обеспечивают возможность физического перемещения, а система управления определяет, как эта возможность используется.
Узкие и захламленные помещения
Промышленные туннели, мастерские, трубопроводные коридоры и зоны технического обслуживания могут содержать препятствия, ограничивающие доступный маршрут. Компактная четырехногая платформа может перемещаться по некоторым из этих пространств, не требуя сплошной ровной поверхности для движения.
| Состояние местности | Проблема для обычных мобильных платформ | Преимущество четвероного дизайна |
|---|---|---|
| Шаги | Вертикальные изменения могут нарушить контакт колес и движение вперед. | Отдельные ножки можно поднимать и устанавливать на разной высоте. |
| Крутые склоны | Уменьшенная тяга и ограниченная регулировка тела могут повлиять на движение. | Положение ног и положение тела можно регулировать во время движения. |
| щебень | Неровные контактные поверхности могут сделать движение колеса нестабильным. | Индивидуальное расположение ног дает больше возможностей для преодоления препятствий. |
| Грязная земля | Сцепление колес или гусениц может различаться на мягких поверхностях. | Расположение ног может адаптироваться к изменяющимся условиям контакта. |
| Пробелы и овраги | Колесные системы могут потребовать использования мостов или объездов. | Перемещение ног позволяет перемещаться вокруг выбранных объектов местности или над ними. |
Баланс важен так же, как и движение
Уметь передвигаться по труднопроходимой местности недостаточно. Платформе необходимо сохранять равновесие при перевозке датчиков и оборудования. Внезапные изменения высоты земли могут повлиять на центр тяжести робота и распределение нагрузки.
Поэтому системам управления необходимо координировать походку, позу, обратную связь от датчиков и скорость движения. Функции защиты от тряски и опрокидывания помогают поддерживать стабильную работу в пределах заданного рабочего диапазона.
Это особенно актуально, когда робот несет камеры или измерительное оборудование. Чрезмерное движение может снизить качество собираемых данных, даже если сам робот остается в вертикальном положении.
Какие автономные функции улучшают промышленную деятельность?
Промышленная робототехника становится более полезной, когда платформа может выполнять повторяющиеся задачи, не требуя постоянного ручного управления. Автономные функции могут снизить нагрузку на оператора, одновременно делая перемещение и сбор данных более структурированным.
Современные четвероногие платформы могут сочетать в себе восприятие окружающей среды, позиционирование, планирование маршрута, обход препятствий, выполнение задач и запись данных. Степень автономности зависит от архитектуры робота, датчиков, программного обеспечения, условий связи и операционной среды.
Восприятие окружающей среды
Прежде чем мобильный робот сможет самостоятельно перемещаться, ему необходима информация об окружающей среде. Датчики могут идентифицировать препятствия, изменения местности, открытые маршруты и другие важные особенности.
Данные восприятия затем используются навигационной системой для определения того, как робот должен двигаться. В меняющихся условиях этот процесс, возможно, придется выполнять непрерывно, а не основываться только на фиксированной карте.
Планирование пути и обход препятствий
Планирование пути определяет, как робот может перемещаться между определенными точками. Функция предотвращения препятствий помогает ему адаптироваться, когда объект блокирует запланированный маршрут или когда изменяются условия окружающей среды.
Для промышленного контроля это может обеспечить повторяемые маршруты вокруг оборудования, через объекты или между назначенными точками контроля. Операторы могут больше сосредоточиться на результатах проверки, а не контролировать каждое движение вручную.
Планирование задач и сбор данных
Автономная процедура проверки может сочетать движение с зондированием. Робот может путешествовать в определенные места, собирать изображения или показания датчиков, записывать результаты, а затем переходить к следующему месту.
Это создает цифровой рабочий процесс, в котором движение робота и собранная информация связаны между собой. Вместо создания только видеопотока система может создавать структурированную запись результатов проверки.
Воспринимать
Датчики собирают информацию о местности, препятствиях, оборудовании и окружающих условиях.
План
Навигационная система определяет подходящий маршрут в соответствии с доступным пространством и требованиями задачи.
Действовать
Ноги и системы управления координируют движение, адаптируясь к изменениям в окружающей среде.
Записывать
Изображения проверок, измерения датчиков и эксплуатационная информация могут быть сохранены для дальнейшего анализа.
Автономия должна соответствовать окружающей среде.
Автономная работа не означает, что каждая производственная среда должна оставаться полностью без присмотра. В некоторых средах перед выполнением конкретных задач требуется определенный контроль, удаленное вмешательство или подтверждение оператора.
Более практичный подход — определить, какие части рабочего процесса можно надежно автоматизировать и где принятие решений человеком остается полезным. Навигация, повторный сбор данных и рутинное выполнение маршрута являются сильными кандидатами на автоматизацию, в то время как необычные результаты могут потребовать дополнительной оценки человеком.
Какую роль играет мультисенсорное восприятие?
Восприятие дает мобильному роботу информацию, необходимую для понимания окружающей среды и выполнения задач, специфичных для приложения. Один датчик редко предоставляет всю информацию, необходимую для промышленной эксплуатации.
Визуальные камеры могут предоставить подробные изображения. Термальные датчики могут обнаруживать разницу температур. Датчики расстояния могут помочь роботу понять окружающую геометрию. Другие датчики могут поддерживать локализацию, измерение окружающей среды или проверку конкретного оборудования.
Визуальное зондирование
Камеры высокой четкости могут снимать изображения и видео для наблюдения за оборудованием, проверок инфраструктуры, мониторинга объектов и документирования. Визуальные данные часто являются отправной точкой для проверки, поскольку операторы могут напрямую просматривать внешний вид компонентов и поверхностей.
Тепловое зондирование
Тепловидение может выявить изменения температуры, которые могут быть неочевидны на изображениях в видимом свете. Это может быть полезно для электрооборудования, машин, энергосистем и других объектов, где аномальный характер нагрева может указывать на состояние, требующее дальнейшей оценки.
Пространственное восприятие
Информация о расстоянии и глубине может помочь роботу понять препятствия, коридоры, ступеньки и другие особенности окружающей среды. Это поддерживает навигацию, а также может способствовать составлению карт и пространственной документации.
| Категория датчика | Первичная информация | Потенциальная промышленная роль |
|---|---|---|
| Камера видимого света | Изображения и видео | Визуальный осмотр, документация, наблюдение за оборудованием |
| Тепловая камера | Температурные режимы | Проверка теплового состояния и выявление аномального нагрева |
| Датчик глубины или дальности | Расстояние и пространственные отношения | Навигация, объезд препятствий и картографирование окружающей среды |
| Датчик окружающей среды | Определенные измерения окружающей среды | Мониторинг объекта и сбор данных по конкретному приложению |
Почему объединение датчиков имеет значение
Сенсорное объединение объединяет информацию из разных источников для создания более полного представления об окружающей среде. Камера может распознавать внешний вид объекта, а датчик глубины определяет его расстояние и положение.
Тепловая информация может затем добавить еще один слой, показывая, имеет ли объект необычный температурный режим. Объединение этих источников может сделать осмотр и навигацию более информативными, чем использование только одного датчика.
Выбор полезной нагрузки зависит от задачи
Больше датчиков не обязательно означает лучшую систему. Каждый дополнительный компонент увеличивает вес, требования к питанию, ограничения при монтаже, требования к обработке данных и необходимость технического обслуживания.
Правильный подход – выбирать только ту информацию, которая необходима для поставленной задачи. Платформа визуального контроля может не требовать большого набора датчиков окружающей среды, в то время как проект промышленного мониторинга может нуждаться в нескольких типах данных для получения полезных результатов.
Какие задачи контроля может решать четырехместная платформа?
Инспекция является одним из наиболее практичных промышленных применений четвероногой робототехники, поскольку платформа может перемещаться по местам, которые могут быть неудобны для людей или трудны для колесных машин.
Робот может следовать заданным маршрутам, останавливаться в точках проверки, собирать изображения или данные датчиков и возвращать информацию в систему анализа. Это создает повторяемый рабочий процесс проверки, который можно запланировать в соответствии с эксплуатационными требованиями объекта.
Проверка фабрики и мастерской
В производственных условиях оборудование часто распределяется по крупным объектам. Некоторые помещения могут быть приподнятыми, узкими или разделены перепадами уровня пола.
Четвероногие платформы могут перемещаться по выбранным участкам объекта и собирать визуальную информацию о машинах, трубопроводах, электрических шкафах, структурных участках и других определенных объектах.
Мониторинг мощности и оборудования
Тепловые и визуальные датчики можно комбинировать для проверки оборудования, где важна разница температур. Робот может собирать изображения в заранее определенных местах и сравнивать текущие результаты с историческими записями.
Проверка туннелей и закрытых помещений
Туннели, трубопроводные коридоры и другие узкие места могут создавать проблемы доступа. Компактный мобильный робот может войти в такие помещения, имея при себе камеры, освещение или другие датчики, подходящие для задачи проверки.
Наблюдение за инфраструктурой
Инфраструктурные объекты часто требуют повторной проверки аналогичных территорий. Повторяемый маршрут робота может помочь стандартизировать сбор изображений и обеспечить последовательную последовательность операций.
- Плановый осмотр:Следуйте заранее заданным маршрутам и собирайте повторяющиеся визуальные или сенсорные данные.
- Мониторинг оборудования:Объедините визуальную и тепловую информацию для оценки состояния.
- Структурное наблюдение:Снимайте изображения выбранных поверхностей, соединений, труб и других физических объектов.
- Документация данных:Создавайте записи проверок с отметками времени для последующего сравнения и анализа.
Преимущество инспекцииСамая полезная автоматизация — это не просто замена пешеходного маршрута проверки. Он создает повторяемый цикл, в котором связаны движение, зондирование, запись данных и последующий анализ.
Данные проверки должны быть структурированы.
Большая коллекция изображений не является автоматически полезной. Система должна связывать данные с конкретными местоположениями, оборудованием, маршрутами или точками проверки, чтобы операторы могли понять, откуда было получено каждое наблюдение.
Когда роботизированная система контроля сочетается с соответствующим программным обеспечением, полученная информация может использоваться для анализа тенденций, планирования технического обслуживания и последующей проверки. Точный рабочий процесс зависит от объекта и требуемой информации.
Что может добавить к платформе модульное оборудование?
Модульность позволяет одной роботизированной платформе выполнять разные задачи путем замены или добавления оборудования. Это особенно полезно в промышленных условиях, где могут потребоваться несколько типов проверок и мониторинга.
Возможное оборудование включает камеры видимого света, тепловизионные системы, детекторы газа, осветительные устройства, устройства связи, датчики окружающей среды и другие модули для конкретных задач. Точная конфигурация зависит от грузоподъемности робота, электрической системы, монтажных интерфейсов и условий эксплуатации.
Инспекционное оборудование
Камеры и тепловизионные системы могут превратить робота в мобильную инспекционную платформу. Визуальные камеры могут документировать физические условия, а термодатчики могут предоставить дополнительную информацию о распределении тепла.
Экологическое оборудование
Датчики газа и окружающей среды могут позволить роботу собирать измерения из областей, которые могут быть неудобны для ручного доступа. Это может поддерживать рабочие процессы мониторинга на промышленных объектах, в туннелях, мастерских и других определенных средах.
Осветительное и коммуникационное оборудование
Модули освещения позволяют улучшить качество изображения в темных местах и поддерживать работу в местах с ограниченным освещением. Оборудование связи может позволить операторам обмениваться информацией с персоналом в рабочей зоне.
Визуальный модуль Снимает изображения и видео для визуального осмотра, документирования и наблюдения за оборудованием.
Тепловой модуль Предоставляет информацию о температуре в дополнение к обычному визуальному осмотру.
Экологический модуль Собирает определенные измерения газа, воздуха или других параметров окружающей среды в соответствии с приложением.
Модульность должна иметь определенные интерфейсы
Модульная система практична только тогда, когда оборудование можно установить, не создавая ненужных проблем с совместимостью. Точки крепления, электрические соединения, интерфейсы передачи данных, физические размеры и ограничения по весу должны быть четко определены.
Стандартизированные интерфейсы могут упростить изменение конфигураций оборудования. В то же время для специализированных проектов могут потребоваться специальные кронштейны, корпуса или устройства питания, если стандартные интерфейсы не соответствуют требованиям приложения.
Мощность и вес следует рассматривать вместе.
Каждый добавленный модуль меняет полную рабочую конфигурацию. Более тяжелый датчик увеличивает нагрузку на ноги и двигательную систему. Дополнительная электроника может увеличить потребление электроэнергии. Корпус большего размера может повлиять на центр тяжести или ограничить движение робота.
Таким образом, модульная конструкция работает лучше всего, когда при разработке робота уделялось достаточно внимания механическим и электрическим взаимосвязям между базовой платформой и ее оборудованием.
На какие условия должна быть рассчитана платформа?
Промышленные условия существенно различаются. Пол мастерской создает иные проблемы, чем открытая строительная площадка, а туннель создает иные ограничения, чем открытая промышленная площадка.
Прежде чем выбирать или разрабатывать роботизированную платформу, необходимо четко определить условия окружающей среды. Эти условия влияют на конструкцию, датчики, алгоритмы движения, уплотнения, поведение батареи и требования к техническому обслуживанию.
Дождь и влага
На открытом воздухе роботизированное оборудование может подвергаться воздействию дождя, брызг воды и высокой влажности. Соответствующий уровень защиты зависит от конструкции платформы и предполагаемой операционной среды.
Влага также может повлиять на датчики и разъемы. При многократной эксплуатации на открытом воздухе эти компоненты следует учитывать при проектировании механического и электрического оборудования, а не рассматривать как второстепенные детали.
Пыль и сыпучие материалы
Промышленные площадки могут содержать пыль, песок, мусор и другие твердые частицы. Такие материалы могут попасть в движущиеся механизмы или повлиять на видимость датчиков.
Поэтому защита, процедуры очистки, доступ для технического обслуживания и выбор компонентов должны отражать фактические условия на объекте.
Температура
Производительность аккумулятора, электроника, датчики и механические материалы могут по-разному реагировать на изменения температуры. Платформу, предназначенную для широких температурных условий, следует оценивать по фактическому диапазону, ожидаемому во время эксплуатации.
Вибрация и воздействие
Движение ногами создает повторяющиеся механические движения, а пересеченная местность может вызвать дополнительные толчки. Поэтому чувствительные датчики и электронное оборудование требуют соответствующего монтажа и защиты.
| Экологический фактор | Потенциальный эффект | Рассмотрение дизайна |
|---|---|---|
| Влага | Может повлиять на разъемы, электронику и датчики. | Соответствующий корпус, герметизация и процедуры технического обслуживания |
| Пыль | Может входить в механические или электронные зоны. | Защита, доступ для очистки и выбор подходящих компонентов. |
| Температура | Может влиять на поведение батареи и электроники | Определенный рабочий диапазон и соответствующая экологическая оценка |
| Вибрация | Может повлиять на данные датчиков и механические компоненты | Подходящий монтаж, конструктивное проектирование и оценка вибрации |
| Влияние | Может вызвать нагрузку на ножки, корпуса, крепления и электронику. | Структурная защита и проверка в определенных условиях |
Окружающая среда определяет правильную конфигурацию
Не существует универсальной конфигурации, идеально подходящей для каждого промышленного объекта. Рабочая среда должна быть задокументирована до выбора робота.
Полезная информация может включать работу в помещении или на открытом воздухе, типы поверхностей, диапазон температур, наличие пыли или влаги, ширину коридора, размеры лестницы, ожидаемые препятствия, требуемую полезную нагрузку и условия связи.
Как четвероногие роботы могут уменьшить воздействие на сложные рабочие зоны?
Одним из важных применений промышленной робототехники является уменьшение необходимости посещения людьми труднодоступных, неудобных или непригодных для рутинного ручного осмотра мест.
Мобильный робот может переносить камеры и датчики в определенные зоны, в то время как операторы остаются на более удобном месте управления. Это может способствовать проверке и сбору данных, не требуя от персонала физического следования по каждому маршруту проверки.
Снижение регулярного воздействия
Некоторые промышленные задачи связаны с постоянным перемещением в жарких, пыльных, влажных, шумных, узких или других сложных условиях. Использование мобильной платформы для регулярного сбора данных может снизить частоту посещения персоналом этих зон.
Робот не исключает всех требований к вмешательству человека. Техническое обслуживание, необычные находки, ремонт и задачи, выходящие за рамки возможностей робота, могут по-прежнему требовать обученного персонала. Цель состоит в том, чтобы перевести соответствующую деятельность по проверке и мониторингу в более контролируемую операционную модель.
Дистанционное наблюдение и связь
Модули камеры и связи могут предоставлять операторам информацию с места, не требуя от них стоять рядом с проверяемым оборудованием.
Для бригад технического обслуживания это может быть полезно во время предварительных проверок. Робот может сначала собирать визуальную информацию, что позволяет техническим специалистам определить, какие последующие работы могут потребоваться перед входом в зону.
Снижение риска зависит от конструкции системы
Робот не является автоматически безопасным просто потому, что он удален. Вся система требует соответствующей навигации, обхода препятствий, связи, аварийных процедур, методов технического обслуживания и эксплуатационных ограничений.
Поэтому к роботу следует относиться как к инженерному инструменту с определенными возможностями, а не как к универсальной замене человеческого труда.
- Определите, какие задачи можно выполнять удаленно.
- Установите безопасные границы работы робота.
- Обеспечьте подходящие функции связи и аварийного управления.
- Поддерживайте датчики и механические компоненты в соответствии с условиями эксплуатации.
- Обеспечьте возможность вмешательства человека в ситуациях, выходящих за рамки определенных возможностей робота.
Как следует интегрировать оборудование и датчики?
Интеграция оборудования определяет, сможет ли робот выполнять поставленную задачу без ущерба для мобильности, баланса, доступности электроэнергии или качества данных. Датчик, который хорошо работает на стенде, может потребовать другой монтажной конструкции, если он установлен на движущейся четвероногой платформе.
Механический монтаж
Точки крепления должны надежно поддерживать оборудование, сохраняя при этом достаточный доступ для установки и обслуживания. Расположение оборудования также имеет значение, поскольку оно может влиять на центр тяжести и движение робота.
Для камер и датчиков, которым требуется стабильный обзор, система крепления также должна учитывать движение и вибрацию. Оборудованию необходимо соответствующее поле обзора, не мешающее ногам робота или другим компонентам.
Электрическая интеграция
Каждый добавленный модуль создает электрические требования. Камеры, тепловые системы, вычислительные модули, освещение, коммуникационное оборудование и датчики окружающей среды могут иметь разные требования к напряжению и току.
Архитектура питания должна учитывать эти нагрузки, сохраняя при этом совместимость с аккумулятором робота и управляющей электроникой.
Интеграция данных
Современные роботизированные системы могут генерировать большие объемы изображений, сенсорных и навигационных данных. Система должна определять, как информация собирается, передается, хранится и обрабатывается.
Для приложений проверки данные в идеале должны оставаться связанными с информацией о местоположении и времени, чтобы последующий анализ мог точно определить, где было собрано конкретное наблюдение.
| Область интеграции | Ключевой вопрос | Потенциальное воздействие |
|---|---|---|
| Масса | Может ли робот нести полный пакет оборудования? | Влияет на подвижность, равновесие и механическую нагрузку. |
| Позиция | Где должно быть установлено оборудование? | Может повлиять на центр тяжести, поле зрения и движение. |
| Власть | Какая электрическая мощность требуется? | Изменяются требования к батарее и управлению питанием. |
| Данные | Как информация будет передаваться или храниться? | Определяет архитектуру связи и обработки |
| Обслуживание | Можно ли получить доступ к модулю и заменить его? | Влияет на работоспособность и непрерывность работы |
Интеграцию следует планировать до развертывания.
Раннее планирование может предотвратить такие проблемы, как заблокированные датчики, недоступные разъемы, недостаточная емкость аккумулятора или нестабильное крепление оборудования.
Полезная техническая информация включает размеры оборудования, вес, потребляемую мощность, характеристики разъемов, интерфейсы связи, требования к монтажу, рабочую температуру и ожидаемое воздействие окружающей среды.
Как только эти параметры станут известны, роботизированную платформу можно будет оценить как целостную систему, а не как базового робота с добавленным впоследствии оборудованием.
Что должны оценить покупатели перед выбором платформы?
Выбор четвероногого робота следует начинать с его применения, а не с внешнего вида или отдельных показателей производительности. Технически совершенная платформа может оказаться непригодной, если она не может перемещаться по требуемой местности, нести необходимое оборудование, работать в ожидаемых условиях или предоставлять требуемые данные.
Начните с окружающей среды
Документируйте поверхности, уклоны, лестницы, коридоры, препятствия, температуру, влажность, пыль и другие характеристики окружающей среды. Эти факторы определяют, какой тип мобильности и защиты требуется платформе.
Определить операционную задачу
Определите, будет ли робот выполнять проверку, мониторинг, сбор данных, транспортировку, наблюдение за оборудованием или другую определенную функцию. Задача определяет оборудование, которое необходимо установить.
Оцените мобильность
Посмотрите не только на способность ходить. Учитывайте подъем по лестнице, управляемость на склоне, преодоление препятствий, устойчивость, скорость движения, способность поворачивать и производительность в реальных условиях поверхности, ожидаемых на площадке.
Проверьте грузоподъемность и интеграцию
Необходимо оценить полный комплект оборудования, включая камеры, датчики, устройства связи, монтажные конструкции, аккумуляторы и другие аксессуары.
Обзор автономных функций
Определите, может ли система поддерживать планирование маршрута, обход препятствий, позиционирование, автоматический сбор данных, планирование задач и удаленный мониторинг на уровне, требуемом проектом.
- Местность:Какие поверхности, лестницы, склоны и препятствия должен преодолевать робот?
- Задача:Какое физическое действие или информацию должен предоставить робот?
- Полезная нагрузка:Какое оборудование необходимо возить и сколько оно весит?
- Власть:Какова совокупная потребность в электроэнергии платформы и установленного оборудования?
- Автономия:Какие части рабочего процесса требуют автоматизированного выполнения?
- Среда:Какая ожидается температура, пыль, влажность, вибрация или удары?
- Обслуживание:Как будут проверяться и обслуживаться датчики, батареи, ножки и другие компоненты?
Принцип отбораЛучшая платформа – это не обязательно та, у которой самая длинная спецификация. Это тот, чьи характеристики мобильности, чувствительности, мощности, интеграции оборудования, автономности и обслуживания соответствуют реальной рабочей среде.
Как выглядит структурированный процесс развертывания?
Структурированный процесс развертывания помогает превратить общую концепцию робототехники в операционную систему с четкими техническими требованиями. Это особенно важно для промышленного применения, поскольку робот должен работать с существующей средой, оборудованием, процедурами и системами данных.
- Определите сценарий работы:Зафиксируйте планировку площадки, рельеф местности, условия окружающей среды, маршруты действий и целевые задачи.
- Определите необходимое оборудование:Определите, какие камеры, тепловые датчики, устройства защиты окружающей среды, осветительные приборы или модули связи необходимы.
- Установите параметры системы:Подтвердите вес, размеры, требования к электропитанию, интерфейсы данных, монтажные положения и доступ для обслуживания.
- Постройте рабочий маршрут:Определите области, контрольные точки, пути навигации и последовательность проверок, необходимые для приложения.
- Подтвердите мобильность:Оценивайте движение на реальной местности, включая лестницы, склоны, препятствия и переходные поверхности.
- Проверка оборудования:Проверьте качество изображения, показания датчиков, связь и устойчивость оборудования во время движения.
- Установите рабочие процедуры:Определите процедуры зарядки, обслуживания, проверки данных, вмешательства и действий в чрезвычайных ситуациях.
Тестирование сайта важно
Лабораторные испытания не могут воспроизвести все характеристики реального объекта. Робот следует оценивать в репрезентативных условиях эксплуатации, если это возможно.
Тестирование на месте может выявить детали, которые трудно выявить в ходе общей разработки. Коридор может оказаться уже, чем ожидалось. Лестница может иметь необычную высоту. Определенная поверхность может обеспечивать меньшее сцепление. Условия освещения могут снизить производительность камеры.
Эти результаты затем можно использовать для корректировки планирования маршрута, размещения оборудования, конфигурации датчиков или рабочих процедур.
Рабочие процессы с данными должны быть разработаны с помощью робота.
Автоматизация проверок приносит пользу только тогда, когда собранную информацию можно использовать. Полезная система должна определять, как хранятся изображения и показания датчиков, как они связаны с местоположением, как выявляются отклонения и как операторы анализируют результаты.
При периодических проверках исторические записи также могут служить основой для сравнения. Робот может собирать данные, используя схожие маршруты и точки обзора, что облегчает выявление изменений с течением времени.
Техническое обслуживание должно быть частью развертывания
Мобильный робот содержит механические и электронные компоненты, которые совершают повторяющиеся движения. Ноги, шарниры, двигатели, датчики, разъемы, аккумуляторы и защитные кожухи требуют соответствующего обслуживания.
Поэтому регулярные проверки должны быть включены в операционный план с самого начала. Легкий доступ к ключевым компонентам и понятные процедуры замены могут сделать долгосрочную эксплуатацию более практичной.
Каково будущее направление промышленной четвероногой робототехники?
Развитие промышленной четвероногой робототехники движется в сторону большей автономности, большей осведомленности об окружающей среде, более тесной интеграции оборудования и более специализированного программного обеспечения. Основное направление заключается не просто в том, чтобы заставить роботов лучше ходить, но и в том, чтобы позволить им выполнять полные рабочие процессы с меньшим ручным вмешательством.
Более разумное воплощение операции
Ожидается, что роботы будут сочетать восприятие и движение, а не рассматривать их как отдельные функции. Платформа может использовать информацию об окружающей среде, чтобы решить, куда двигаться, как избегать препятствий и где выполнять задачу.
Это создает более тесную связь между физическим роботом и управляющим им программным обеспечением. Результатом может стать более адаптивное движение в условиях, которые не могут быть полностью представлены фиксированным маршрутом.
Более интеллектуальный осмотр
Поскольку камеры и датчики собирают больше информации, автоматический анализ становится все более полезным. Распознавание на основе искусственного интеллекта может помочь определить заранее заданные визуальные условия, систематизировать изображения проверки и выделить области, которые заслуживают дополнительной проверки.
Например, система может быть спроектирована так, чтобы распознавать выбранные аномалии оборудования, изменения поверхности или другие условия, определяемые приложением. Тогда люди-операторы смогут сосредоточиться на проверке и принятии решений, а не на просмотре каждого изображения с одинаковым вниманием.
Большая модульность
Будущие промышленные платформы, вероятно, будут поддерживать более широкие комбинации оборудования. На одной роботизированной базе могут размещаться различные датчики контроля, модули окружающей среды, коммуникационное оборудование или устройства для конкретных задач.
Это требует более стандартизированных механических и электрических интерфейсов, но при этом допускает настройку там, где этого требуют специализированные проекты.
Интеграция с промышленными информационными системами
Следующий этап промышленной робототехники, скорее всего, соединит физические операции с цифровыми системами управления. Информация, сгенерированная роботом, может быть объединена с записями об оборудовании, графиками технического обслуживания, картами, историей проверок и другими цифровыми данными.
Это позволяет роботу стать частью более крупного промышленного рабочего процесса, а не функционировать как изолированная машина.
Высшая автономия Больше задач можно выполнять за счет автономной навигации, планирования маршрута, обхода препятствий и работы по расписанию.
Лучшее восприятие Несколько датчиков и интеллектуальный анализ могут предоставить более полную информацию об оборудовании и окружающей среде.
Глубокая интеграция Роботизированные платформы могут объединить мобильность, датчики, питание, данные и промышленное программное обеспечение в более полный рабочий процесс.
От мобильной машины к интеллектуальной операционной платформе
Долгосрочная ценность четвероногой робототехники заключается в сочетании физической мобильности и цифрового интеллекта. Физический доступ обеспечивает робот, который может ходить по труднопроходимой местности. Датчики предоставляют информацию. Автономное управление обеспечивает повторяемость. Анализ на основе искусственного интеллекта может помочь интерпретировать собранные данные. Промышленное программное обеспечение связывает эти результаты с более широкими рабочими процессами.
Каждая из этих возможностей полезна по отдельности, но их комбинация создает гораздо более функциональную платформу. Чем теснее они интегрированы, тем больше приложений можно поддерживать без перепроектирования всей системы для каждой новой задачи.
Принцип ориентации в будущееНаправление промышленной четвероногой робототехники направлено на создание ориентированных на задачи систем, которые сочетают в себе мобильность, восприятие, автономную работу, модульное оборудование и анализ данных в рамках одной скоординированной платформы.
Часто задаваемые вопросы
Что такое промышленный четвероногий робот?
Это четырехногая мобильная роботизированная платформа, предназначенная для профессиональных задач, таких как осмотр, мониторинг, сбор данных и работа в средах, где обычные колесные роботы могут испытывать трудности с навигацией.
Почему четвероногие роботы подходят для неровной местности?
Четыре индивидуально управляемые ножки предоставляют больше возможностей для размещения ног и положения тела. Это может помочь платформе преодолевать лестницы, уклоны, пропасти, рыхлые поверхности и другие изменения местности в пределах ее определенных рабочих возможностей.
Может ли четвероногий робот работать автономно?
Да. В зависимости от архитектуры системы автономные функции могут включать в себя восприятие окружающей среды, позиционирование, планирование маршрута, обход препятствий, выполнение задач и сбор данных. Соответствующий уровень автономности зависит от приложения и среды.
Какие датчики можно установить на четвероногие платформы?
Возможное оборудование включает камеры видимого света, тепловизионные системы, датчики глубины или дальности, устройства мониторинга окружающей среды, системы освещения, модули связи и другое оборудование для конкретных задач. Точная конфигурация зависит от платформы и приложения.
Можно ли использовать четвероногого робота для промышленного контроля?
Да. Он может поддерживать регулярные проверки промышленных объектов, оборудования, инфраструктуры, туннелей, мастерских и других территорий, следуя заданным маршрутам и собирая визуальные, тепловые или другие данные датчиков.
Можно ли интегрировать тепловидение с роботом?
Да. Тепловидение можно использовать вместе с обычными камерами, когда разница температур важна для задачи контроля. Датчик, положение монтажа, требования к питанию и интерфейс данных следует оценивать как часть всей системы.
Можно ли добавить к роботу дополнительное оборудование?
Многие профессиональные платформы могут поддерживать модульное оборудование при условии, что добавленные компоненты остаются в пределах определенных механических, электрических, весовых и интерфейсных ограничений. Для особых конфигураций могут потребоваться специальные кронштейны или другие интеграционные компоненты.
Что следует учитывать перед выбором платформы?
Важные факторы включают требования к местности, лестнице и уклону, рабочую среду, вес полезной нагрузки, требования к датчикам, потребляемую мощность, автономные функции, поток обработки данных, доступ для обслуживания и условия связи.
Может ли одна и та же платформа поддерживать разные приложения?
Да. Модульная конструкция позволяет устанавливать различные датчики и оборудование для проверки, мониторинга, измерения параметров окружающей среды или других определенных промышленных задач. Доступная конфигурация зависит от архитектуры робота и требований к оборудованию.
Как можно использовать данные проверки после роботизированного патрулирования?
Собранные изображения и показания датчиков можно связать с местоположениями и точками проверки, а затем просмотреть на предмет заранее определенных условий. Исторические записи также могут помочь в сравнении циклов проверок и в организации последующей работы.
Устраняет ли автономная работа необходимость в операторах?
Не обязательно. Автоматизация может сократить непрерывное ручное управление, но операторы все равно могут потребоваться для наблюдения, обработки исключений, обслуживания, необычных результатов и задач, выходящих за рамки определенных рабочих возможностей робота.
В каких средах можно использовать промышленных четвероногих роботов?
Потенциальные области применения включают фабрики, мастерские, туннели, промышленные объекты, объекты инфраструктуры, неровные открытые площадки и другие места, где требуется мобильный контроль или сбор данных. Фактическая пригодность зависит от условий окружающей среды и характеристик платформы.
Обсудить проект четвероногой робототехники
Поделитесь условиями местности, задачей проверки, требованиями к оборудованию, массой полезной нагрузки, рабочей средой или автономными функциями, необходимыми для вашего приложения.
свяжитесь с нами, чтобы обсудить требования вашего проекта